Fotogrametria muzealna zwykle kojarzy się z kontrolowanym stanowiskiem, na które trzeba dostarczyć fotografowany przedmiot. Mobile 3D Artefact Digitisation Lab odwraca tę relację: sprzęt ma docierać do kolekcji. Rozwijana w Australii infrastruktura łączy zautomatyzowaną, robotyczną fotogrametrię wielokamerową z rejestracją dźwięku 3D, a jej prototyp można przewozić małym vanem.
Projekt jest interesujący nie dlatego, że proponuje kolejną pojedynczą kamerę 3D, lecz dlatego, że obejmuje cały proces rejestracji. W jednym systemie spotykają się mobilność, osiem aparatów, automatyzacja ruchu i pozyskiwania zdjęć oraz przygotowanie materiału do przestrzennej prezentacji. Pierwsza recenzowana walidacja wskazuje na korzystne wyniki dotyczące liczby obrazów i czasu skanowania w porównaniu ze statycznymi konfiguracjami laboratoryjnymi. Nie oznacza to jednak, że wszystkie ambitne cele projektu zostały już osiągnięte.
Co właściwie zbudowano?
Mobile 3D Artefact Digitisation Lab jest projektem infrastrukturalnym finansowanym przez Australian Research Council i prowadzonym przez Queensland University of Technology. Oficjalna dokumentacja opisuje go jako mobilne rozwiązanie do zautomatyzowanej, robotycznej fotogrametrii wielokamerowej, połączonej z możliwością rejestracji dźwięku 3D.
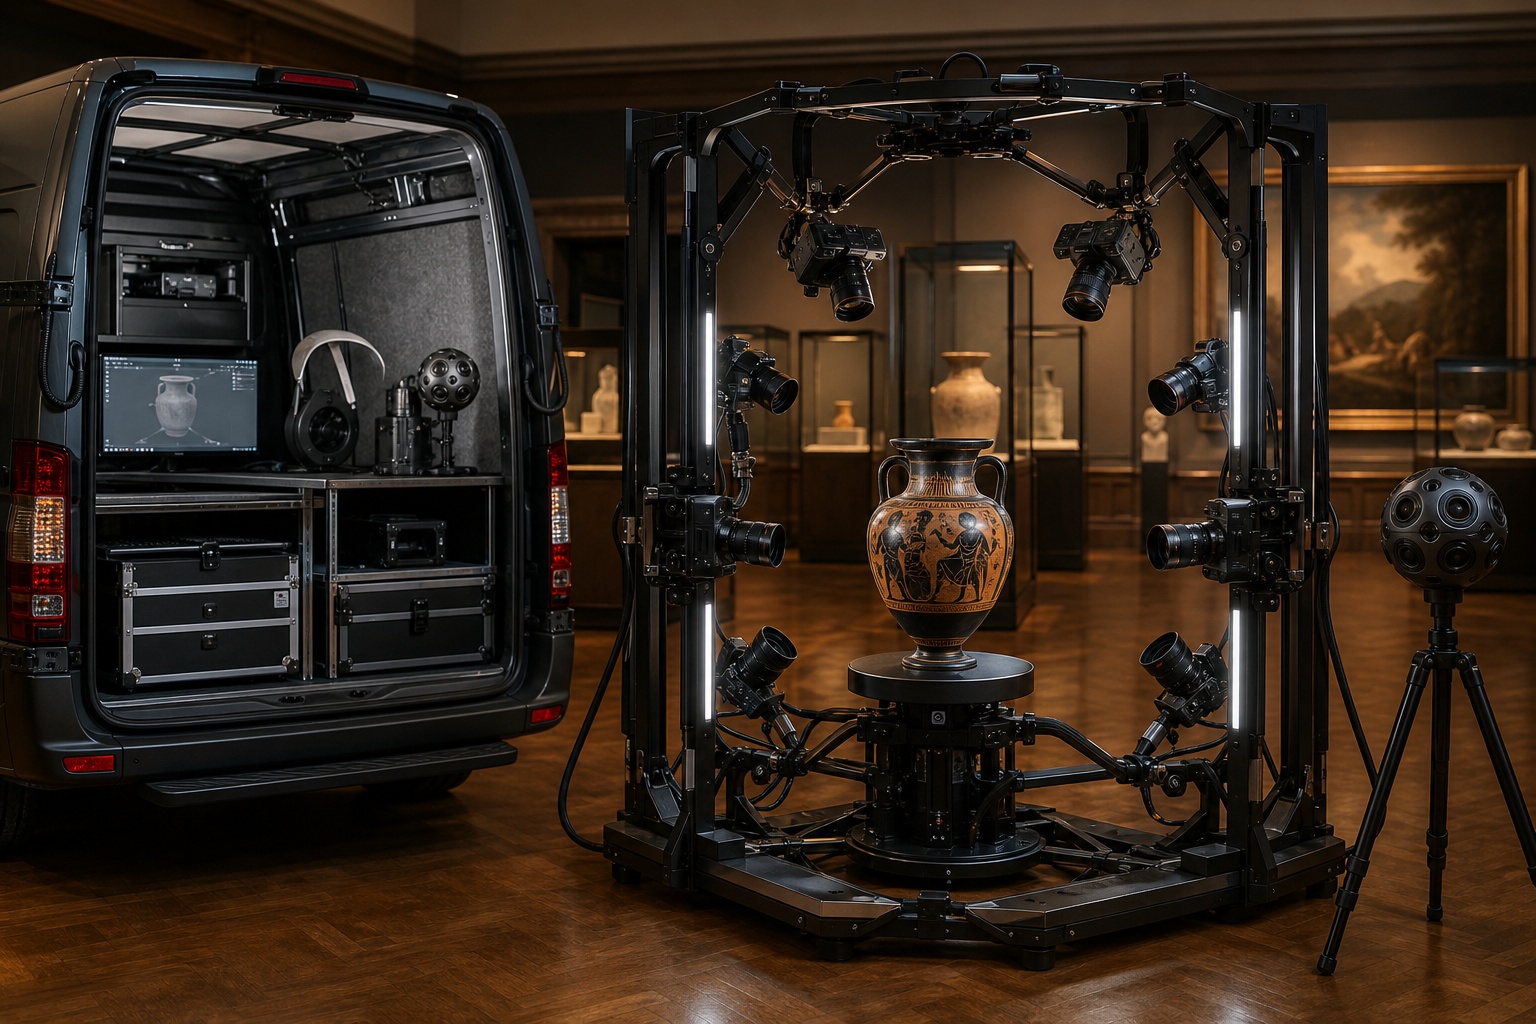
Queensland Museum przedstawiło prototypowy rig określany nazwą „Mo-Pho”. Konstrukcja ma osiem kamer i jest wystarczająco kompaktowa, aby przewozić ją w małym vanie. W 2025 roku system wykonywał skany obiektów muzealnych. Podczas pracy w Australian Museum zastosowano również renderowanie Gaussian splats do rejestracji szczegółów wybranych okazów mineralogicznych.
Te informacje pozwalają opisać podstawowe cechy stanowiska, ale nie ujawniają wszystkich parametrów potrzebnych do jego dokładnego odtworzenia. W udostępnionym pakiecie nie ma danych o modelach aparatów, obiektywach, rozdzielczości, sposobie synchronizacji, oświetleniu ani trajektorii ruchu. Nie należy więc traktować projektu jako gotowego przepisu konstrukcyjnego na własny rig.
Fotogrametria wielokamerowa zamiast pojedynczego aparatu
Fotogrametria obiektowa wykorzystuje serię fotografii wykonanych z różnych kierunków do przygotowania przestrzennej reprezentacji przedmiotu. Kluczowe znaczenie ma nie samo wykonanie dużej liczby ujęć, ale pozyskanie materiału pozwalającego opisać obiekt z wielu stron.
W tradycyjnym procesie operator może przemieszczać jeden aparat wokół eksponatu albo obracać przedmiot na stanowisku. Rig wielokamerowy wprowadza inną organizację pracy: kilka aparatów staje się częścią jednej infrastruktury przechwytującej. W przypadku Mo-Pho jest ich osiem, a robotyzacja ma automatyzować proces rejestracji.
Nie wiadomo jednak, czy wszystkie kamery wykonują zdjęcia jednocześnie ani jak dokładnie przebiegają kolejne sekwencje. Można natomiast stwierdzić, że konstrukcja została zaprojektowana z myślą o systematycznym gromadzeniu wielu obrazów, a nie o ręcznym fotografowaniu każdego obiektu według indywidualnie improwizowanego schematu.
Dlaczego automatyzacja ma znaczenie?
W zastosowaniach muzealnych problemem jest skala zbiorów. Pojedynczy model może być starannie przygotowywany ręcznie, ale ta sama metoda nie musi sprawdzić się przy większej liczbie artefaktów. Automatyzacja ma wartość wtedy, gdy ogranicza liczbę powtarzalnych czynności, ujednolica przebieg sesji i skraca czas zajmowania stanowiska.
Dokumentacja grantowa zakłada co najmniej dziesięciokrotne skrócenie czasu digitalizacji artefaktów. Jest to cel projektu, a nie potwierdzony rezultat wdrożenia. Recenzowany artykuł opublikowany we wrześniu 2026 roku przedstawia dopiero wczesną walidację. Opisane w nim wskaźniki sugerują przewagę nad statycznymi konfiguracjami laboratoryjnymi pod względem liczby obrazów i czasu skanowania, lecz dostarczony materiał nie zawiera wartości liczbowych pozwalających samodzielnie ocenić skalę tej różnicy.
Mobilność zmienia logistykę digitalizacji
Najbardziej charakterystyczną cechą laboratorium jest możliwość przewiezienia sprzętu do miejsca przechowywania zbiorów. To istotna różnica wobec stacjonarnego studia, nawet jeśli oba rozwiązania opierają się na fotogrametrii.
Z technicznego punktu widzenia mobilność nie jest tylko kwestią zamontowania kół lub zmniejszenia konstrukcji. Cały zestaw musi być na tyle zwarty, aby można go było transportować, ustawić na miejscu i wykorzystać do powtarzalnej rejestracji. Potwierdzonym faktem jest możliwość przewożenia prototypu Mo-Pho małym vanem oraz jego praca przy zbiorach muzealnych, w tym w Australian Museum.
Praktyczna korzyść takiej architektury wynika z przeniesienia procesu do kolekcji. Można dzięki temu rozważać digitalizację obiektów tam, gdzie są przechowywane, zamiast organizować sesję wyłącznie w stałym laboratorium. Pakiet źródłowy nie podaje jednak procedur dotyczących transportu eksponatów, bezpieczeństwa konserwatorskiego ani wymagań przestrzennych stanowiska. Są to zatem zagadnienia, które każde muzeum nadal musiałoby ocenić we własnym zakresie.
Od serii fotografii do Gaussian splats
Wielokamerowy rig odpowiada za pozyskiwanie danych, ale nie jest końcem procesu. Zebrane obrazy muszą zostać przetworzone do postaci umożliwiającej przestrzenną prezentację obiektu. W pilotażu dotyczącym wybranych okazów mineralogicznych wykorzystano renderowanie Gaussian splats.
W kontekście opisywanego projektu ważne jest rozróżnienie dwóch etapów: rejestracji prowadzonej za pomocą aparatów oraz renderowania, czyli przygotowania i wyświetlania przestrzennej reprezentacji na podstawie pozyskanych danych. Informacja o użyciu Gaussian splats pokazuje, że laboratorium nie jest ograniczone do samego tworzenia archiwum fotografii. Materiał ma służyć także do budowania form prezentacji 3D.
Nie podano natomiast parametrów renderingu ani porównania tej metody z innymi sposobami reprezentacji obiektów. Nie można więc na podstawie dostępnych informacji przesądzić, że Gaussian splats są rozwiązaniem właściwym dla każdego rodzaju eksponatu. Pilotaż mineralogiczny potwierdza zastosowanie metody w konkretnym przypadku, a nie jej uniwersalną przewagę.
Dźwięk 3D poszerza zakres projektu
Oficjalny opis infrastruktury uwzględnia rejestrację dźwięku 3D. To rozszerza koncepcję poza wizualną digitalizację pojedynczego przedmiotu. Obraz przestrzenny może odpowiadać za wygląd eksponatu, natomiast dźwięk przestrzenny może stać się częścią immersyjnej prezentacji dziedzictwa kulturowego.
Trzeba jednak zachować ostrożność przy ocenie dojrzałości obu elementów. Dostarczone informacje szczegółowiej opisują ośmiokamerowy prototyp i jego pracę przy obiektach muzealnych niż rezultaty rejestracji dźwięku. Połączenie fotogrametrii z audio 3D jest potwierdzonym założeniem infrastruktury, ale pakiet nie przedstawia wyników pilotażu dźwiękowego ani sposobu synchronizowania go z wizualną reprezentacją.
Jak planować podobny proces w instytucji?
Mo-Pho nie jest publicznie opisanym zestawem do samodzielnego skopiowania, ale jego konstrukcja wskazuje kilka pytań przydatnych podczas planowania muzealnej digitalizacji. Poniższa lista jest redakcyjną interpretacją zakresu projektu, a nie procedurą opublikowaną przez jego twórców.
- Określ miejsce pracy. Należy zdecydować, czy obiekty mogą trafiać do stałego studia, czy też infrastruktura powinna dojeżdżać do kolekcji.
- Oddziel rejestrację od prezentacji. Liczba wykonanych zdjęć nie jest jeszcze miarą jakości końcowego doświadczenia. Trzeba osobno zaplanować przechwytywanie danych i sposób ich renderowania.
- Zidentyfikuj czynności powtarzalne. Robotyzacja jest najbardziej uzasadniona tam, gdzie można automatyzować kolejne sesje bez utraty kontroli nad materiałem.
- Weryfikuj wydajność pomiarami. Deklarowany cel skrócenia czasu należy odróżniać od wyniku wykazanego w testach. Potrzebne są dane o czasie skanowania i liczbie obrazów.
- Dobierz formę do eksponatu. Zastosowanie Gaussian splats przy okazach mineralogicznych jest przykładem, ale nie dowodem, że identyczny proces będzie odpowiedni dla całej kolekcji.
- Zaplanuj medium docelowe. Jeśli rezultatem ma być prezentacja immersyjna, wymagania dotyczą nie tylko obrazowania obiektu, lecz również renderowania, sposobu oglądania i ewentualnego dźwięku 3D.
Co potwierdza wczesna walidacja?
Najmocniejszą podstawą do oceny projektu jest zestawienie trzech rodzajów informacji. Rekord Australian Research Council określa funkcje i cele infrastruktury. Queensland Museum dokumentuje istnienie oraz praktyczne wykorzystanie ośmiokamerowego prototypu. Recenzowana publikacja przedstawia natomiast wczesną walidację mobilnej, robotycznej fotogrametrii wielokamerowej.
Łącznie materiały potwierdzają, że projekt wyszedł poza etap samej koncepcji: rig został zbudowany, był przewożony i skanował obiekty muzealne. Są też pierwsze wskaźniki sugerujące korzyści wobec statycznych stanowisk laboratoryjnych. Nadal nie ma jednak w dostarczonym materiale pełnego zestawu wyników pozwalającego porównać jakość modeli, dokładność odwzorowania, koszty, czas przygotowania stanowiska i cały nakład pracy po zakończeniu fotografowania.
Między obietnicą a działającą infrastrukturą
Mobile 3D Artefact Digitisation Lab pokazuje kierunek rozwoju muzealnego obrazowania 3D: od ręcznej sesji pojedynczego obiektu do mobilnego procesu obejmującego automatyzację, wiele aparatów oraz przygotowanie treści immersyjnych. Istotą projektu nie jest jeden komponent, lecz ich integracja w transportowalnym stanowisku.
Na obecnym etapie można mówić o działającym prototypie i pierwszej walidacji, ale nie o ostatecznie dowiedzionej przewadze w każdym zastosowaniu. Cel co najmniej dziesięciokrotnego skrócenia digitalizacji pozostaje założeniem zapisanym w dokumentacji projektu. Najważniejsza praktyczna lekcja jest bardziej umiarkowana: w dużych kolekcjach równie ważne jak jakość pojedynczego modelu stają się powtarzalność, logistyka oraz czas całego procesu. Mobilny, robotyczny rig próbuje rozwiązać właśnie te problemy.