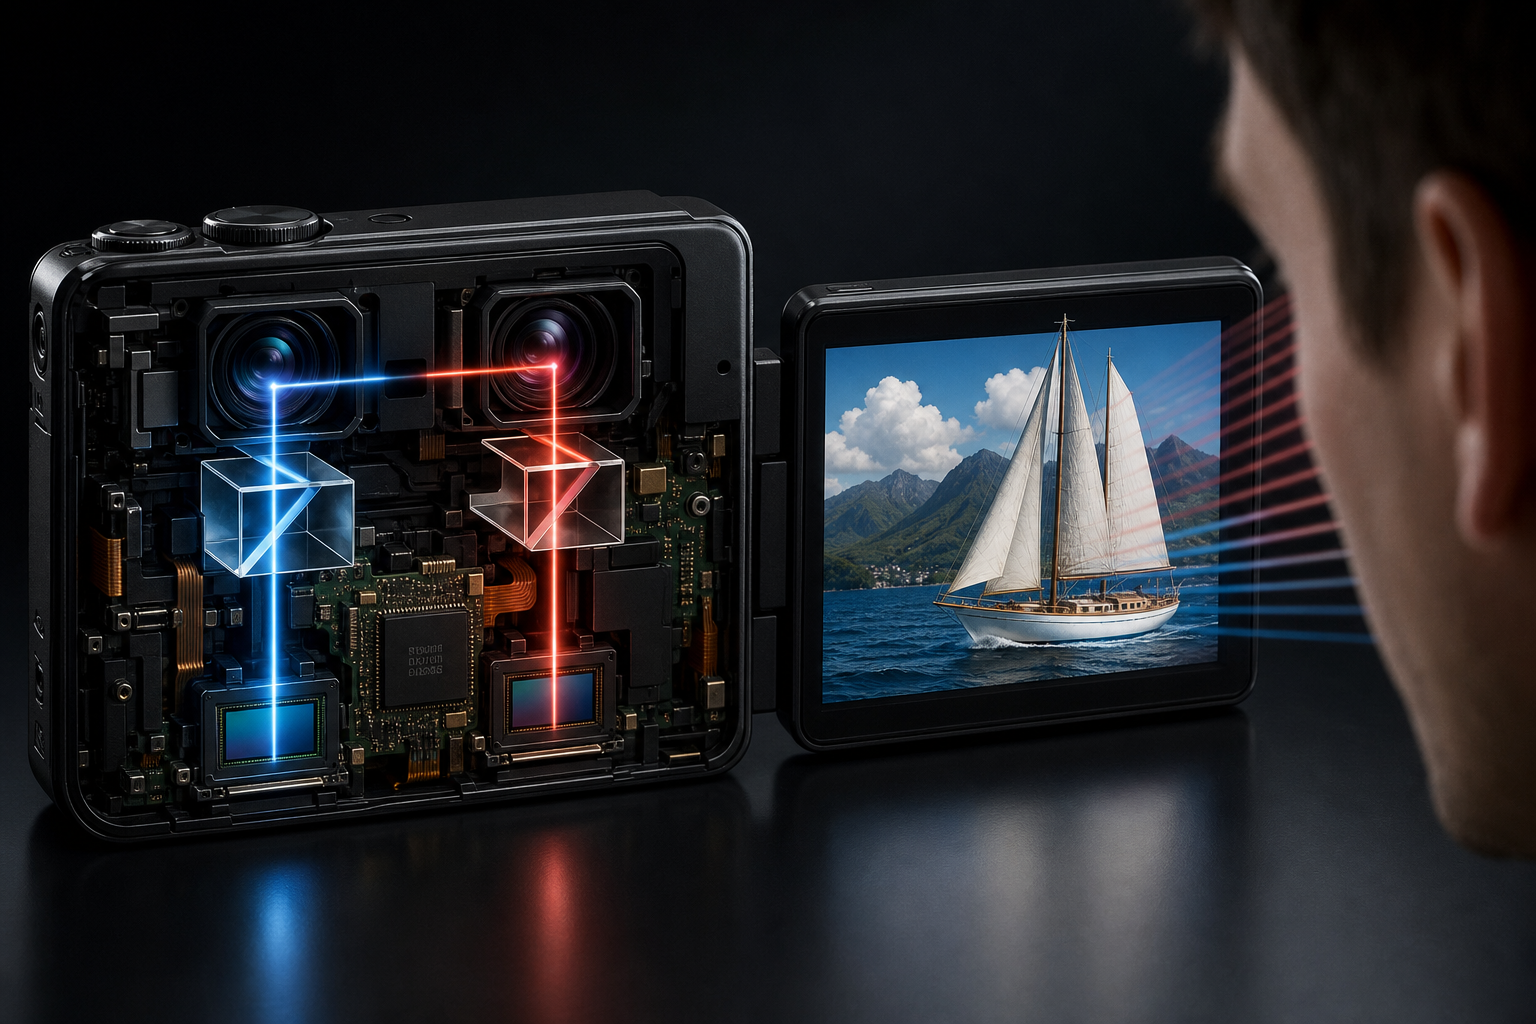
Fujifilm FinePix REAL 3D W1 nie tworzył wrażenia przestrzeni wyłącznie przez programowe przekształcenie pojedynczego zdjęcia. Miał dwa obiektywy, dwa sensory CCD oraz procesor przetwarzający dane z lewego i prawego toru obrazowania. Był więc aparatem stereoskopowym w dosłownym, optycznym znaczeniu tego terminu.
Równie ważny jak sposób rejestracji był bezokularowy podgląd. Wbudowany ekran 2D/3D kierował odmienne obrazy do lewego i prawego oka, pozwalając ocenić efekt przestrzenny bez dodatkowej przeglądarki. Połączenie podwójnego układu fotograficznego, przetwarzania pary obrazów i autostereoskopowego wyświetlacza tworzyło spójny system pracy ze stereoskopią.
Dwa zdjęcia zamiast symulowanej głębi
Widzenie stereoskopowe opiera się na tym, że każde oko obserwuje scenę z nieco innego miejsca. Różnice między tymi dwoma widokami, nazywane rozbieżnością lub dysparacją, mogą zostać wykorzystane do odtworzenia wrażenia głębi. Aparat stereo musi zatem dostarczyć parę odpowiednio przesuniętych obrazów: jeden przeznaczony dla lewego oka, drugi dla prawego.
W1 realizował ten warunek sprzętowo. Zastosowano w nim dwa moduły optyczne z obiektywami Fujinon o trzykrotnym zakresie zoomu oraz dwa sensory CCD o rozdzielczości 10 megapikseli. Każdy tor obserwował scenę z własnego punktu, dzięki czemu aparat rejestrował równocześnie lewy i prawy składnik pary stereoskopowej.
To najważniejsza cecha odróżniająca tę konstrukcję od konwersji 2D do 3D. W konwersji punktem wyjścia jest jeden płaski obraz, a drugi widok trzeba wyprowadzić z analizy sceny i przyjętych założeń o jej geometrii. W W1 oba widoki pochodziły bezpośrednio z dwóch układów optycznych. Informacja o różnicach perspektywy była więc rejestrowana podczas fotografowania, a nie dopowiadana dopiero po wykonaniu zdjęcia.
Faktem konstrukcyjnym jest obecność dwóch obiektywów, dwóch sensorów i dwóch torów danych. Wnioskiem technicznym jest natomiast to, że W1 należy traktować jako pełnoprawny aparat stereo, a nie aparat jednoobiektywowy wyposażony jedynie w efekt przestrzenny.
Real Photo Engine 3D i znaczenie wspólnego przetwarzania
Dwa obiektywy i dwa sensory dostarczają materiał źródłowy, ale same nie tworzą jeszcze kompletnego systemu. Dane z obu torów muszą zostać obsłużone jako powiązana para. W FinePix REAL 3D W1 odpowiadał za to procesor określany przez producenta jako Real Photo Engine 3D.
Jego rola polegała na przetwarzaniu danych pochodzących z lewego i prawego modułu obrazowania. Z perspektywy użytkownika istotne było to, że dwa zdjęcia nie funkcjonowały jako przypadkowe, niezależne kadry wykonywane osobno. Aparat został zaprojektowany od początku do pracy z parą stereoskopową.
Ma to praktyczne znaczenie. W stereoskopii nie wystarcza obecność dwóch podobnych fotografii. Muszą one przedstawiać tę samą chwilę i odpowiadający sobie kadr, a różnice między nimi powinny wynikać przede wszystkim z przesunięcia punktów obserwacji. Architektura W1 integrowała rejestrację obu widoków w jednej obudowie i przekazywała je do wspólnego układu przetwarzania.
Nie oznacza to, że aparat automatycznie rozwiązywał każdy problem kompozycji przestrzennej. Konstrukcja mogła ułatwić wykonanie pary, lecz fotograf nadal musiał zwracać uwagę na odległość od sceny, położenie najbliższych obiektów i siłę uzyskanego efektu.
Baza stereo 77 mm: parametr, który kształtuje obraz
Odległość pomiędzy punktami obserwacji nazywa się bazą stereoskopową. W przypadku W1 rozstaw obiektywów wynosił 77 mm. Nie był to parametr zmienny: wynikał z fizycznego położenia obu modułów w korpusie.
Baza wpływa na różnice perspektywy między lewym i prawym zdjęciem. Jej znaczenia nie można jednak rozpatrywać w oderwaniu od fotografowanej sceny. Ta sama odległość między obiektywami może dać inny rezultat w zależności od położenia najbliższego motywu, rozciągłości planów oraz ustawienia obiektywów.
Stała baza upraszcza obsługę, ponieważ fotograf nie musi ustawiać rozstawu dwóch oddzielnych aparatów. Jednocześnie ogranicza swobodę charakterystyczną dla zestawów, w których położenie kamer można zmieniać stosownie do skali sceny. W1 oferował zatem wygodę zintegrowanego urządzenia, ale wymagał komponowania ujęć z uwzględnieniem jego ustalonej geometrii.
W praktyce nie należy oceniać bezpieczeństwa ujęcia 3D wyłącznie na podstawie liczby 77 mm. Równie ważne jest to, jak blisko aparatu znajduje się pierwszy plan. Obiekt ustawiony bardzo blisko może powodować znacznie większe różnice pomiędzy widokami niż element odległy. Właśnie dlatego instrukcja aparatu podawała zalecenia dotyczące fotografowania z automatyczną regulacją paralaksy.
Paralaksa i zalecane odległości fotografowania
Paralaksa to widoczne przesunięcie położenia obiektu pomiędzy lewym i prawym obrazem. Jest podstawą efektu przestrzennego, lecz jej nadmiar może utrudnić połączenie obu widoków w jeden obraz 3D.
Instrukcja W1 wskazuje, że przy działającej automatycznej regulacji paralaksy zalecany zakres fotografowania 3D zaczyna się od około 1,0 m przy ustawieniu szerokokątnym oraz od około 2,0 m przy tele. Informacji tej nie należy utożsamiać z ogólną deklaracją minimalnej odległości ostrzenia. Dotyczy ona zalecanego użycia aparatu w trybie stereoskopowym i konkretnego sposobu regulowania paralaksy.
Różnica pomiędzy zaleceniem dla szerokiego kąta i tele pokazuje, że geometria obrazu 3D zależy nie tylko od bazy stereo. Ustawienie optyki i sposób kadrowania także zmieniają relacje przestrzenne w parze. Użytkownik nie powinien więc zakładać, że poprawne ujęcie przy szerokim kącie pozostanie równie łatwe do oglądania po przejściu na tele z tej samej pozycji.
Co kontrolować przed naciśnięciem spustu
- Odległość pierwszego planu — dla fotografii 3D jest szczególnie ważna, ponieważ bliskie elementy mogą wykazywać dużą paralaksę.
- Ustawienie zoomu — instrukcja podaje odmienne zalecenia dla szerokiego kąta i tele.
- Wynik na ekranie 3D — bezokularowy podgląd pozwalał ocenić nie tylko kadr, ale także wrażenie głębi.
- Komfort obserwacji — mocniejszy efekt przestrzenny nie musi oznaczać lepszego zdjęcia; ważna jest możliwość swobodnego scalenia widoków.
Ostatni punkt jest interpretacją praktyczną wynikającą z natury stereoskopii, a nie deklaracją, że aparat samodzielnie oceniał komfort każdego ujęcia. Automatyczna regulacja paralaksy wspierała użytkownika, lecz nie zastępowała świadomego komponowania sceny.
Ekran 2D/3D bez okularów
FinePix REAL 3D W1 wyposażono w ekran o przekątnej 2,8 cala, mogący pracować w trybie 2D lub 3D. W trybie przestrzennym wykorzystywał on kontrolę kierunku światła, aby dostarczyć odmienny obraz do lewego i prawego oka. Dzięki temu obserwator otrzymywał wrażenie głębi bez zakładania okularów anaglifowych, polaryzacyjnych ani aktywnych.
Takie rozwiązanie określa się jako autostereoskopowe: rozdzielenie widoków odbywa się po stronie wyświetlacza. Jest to inne podejście niż anaglif, w którym dwa obrazy są kodowane kolorami i rozdzielane przez barwne filtry w okularach. W ekranie W1 kluczowe było kierowanie światła w taki sposób, aby każde oko odbierało właściwy widok.
Integracja takiego wyświetlacza z aparatem miała duże znaczenie użytkowe. W tradycyjnym procesie fotografii stereo sama kontrola ostrości i ekspozycji na zwykłym ekranie 2D nie mówi jeszcze, jak para będzie odbierana przestrzennie. W1 pozwalał zobaczyć efekt bez przenoszenia plików na osobne urządzenie.
Bezokularowy podgląd nie zmieniał jednak sposobu powstawania zdjęcia. Ekran był narzędziem prezentacji, natomiast źródłem informacji przestrzennej pozostawały dwa obiektywy i dwa sensory. To rozróżnienie jest istotne: wyświetlacz autostereoskopowy może pokazać dwa widoki, ale w W1 widoki te były najpierw rzeczywiście rejestrowane przez oddzielne tory optyczne.
Zintegrowany system zamiast pojedynczej funkcji
Znaczenie W1 nie sprowadza się do jednej specyfikacji. Aparat łączył trzy etapy pracy: sprzętową rejestrację lewego i prawego obrazu, wspólne przetwarzanie danych oraz bezokularową prezentację rezultatu. Każdy z tych elementów pełnił inną funkcję, a dopiero ich współpraca tworzyła praktyczny system fotograficzny 3D.
Dla początkującego użytkownika ważna była możliwość wykonania pary jednym urządzeniem. Dla osoby zainteresowanej techniką stereoskopową równie istotna pozostawała przewidywalna baza 77 mm i możliwość obserwowania konsekwencji ustawienia sceny. Aparat upraszczał obsługę, ale nie usuwał praw geometrii stereo.
Właśnie dlatego W1 pozostaje dobrym przykładem do wyjaśniania różnicy między fotografią stereoskopową a efektem dodanym do pojedynczego obrazu. W pierwszym przypadku dwa punkty widzenia istnieją już podczas ekspozycji. W drugim trzeba dopiero stworzyć dodatkowy widok. FinePix REAL 3D W1 należał jednoznacznie do pierwszej grupy.
Podsumowanie
FinePix REAL 3D W1 był aparatem stereo dzięki konkretnej architekturze: dwóm obiektywom Fujinon 3×, dwóm 10-megapikselowym sensorom CCD, bazie 77 mm i procesorowi Real Photo Engine 3D obsługującemu dane z obu torów. Ekran 2D/3D o przekątnej 2,8 cala umożliwiał oglądanie pary bez okularów poprzez kierowanie różnych obrazów do lewego i prawego oka.
Konstrukcja nie zwalniała fotografa z kontroli paralaksy. Instrukcja zalecała przy automatycznej regulacji fotografowanie 3D od około 1,0 m na szerokim kącie i 2,0 m przy tele. Te ograniczenia nie podważają stereoskopowego charakteru urządzenia — pokazują raczej, że prawdziwe 3D wynika z geometrii dwóch punktów widzenia, a nie z samego oznaczenia trybu na obudowie.