Filmowanie stereoskopowe dwiema kamerami wymaga czegoś więcej niż uruchomienia dwóch nagrań w podobnym momencie. Każda kamera rejestruje obraz przeznaczony dla innego oka, dlatego para powinna nie tylko przedstawiać tę samą scenę, lecz także odpowiadać tej samej chwili. Szczególnego znaczenia nabiera to wtedy, gdy w kadrze występuje ruch.
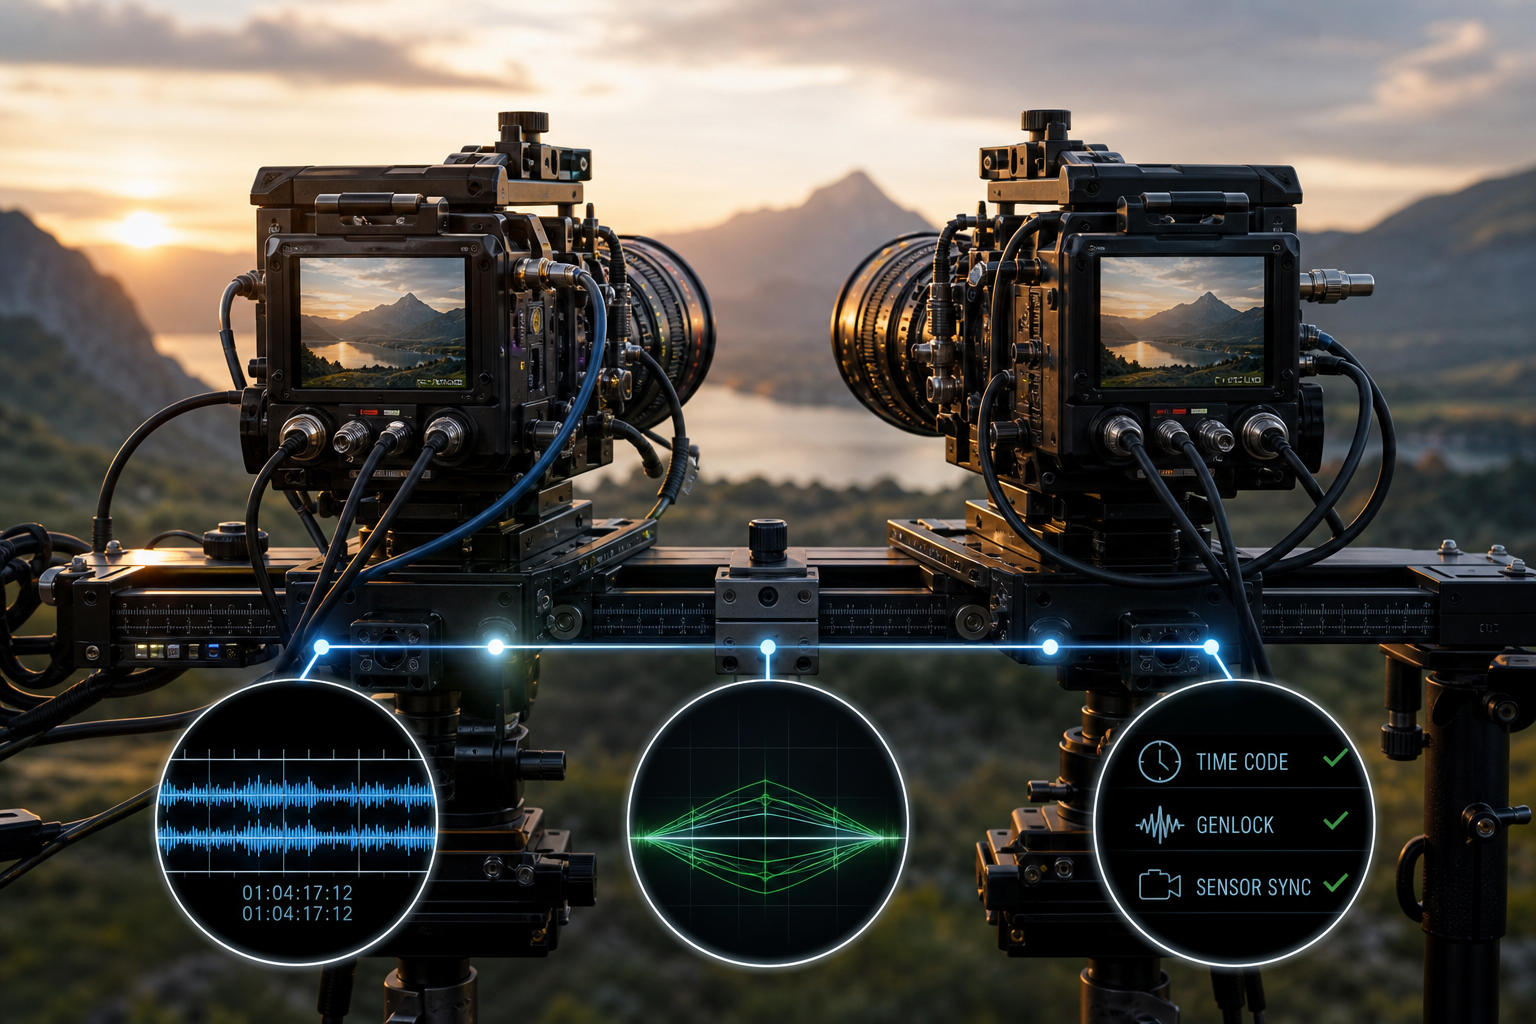
W praktyce łatwo pomylić trzy odrębne warstwy przygotowania rigu: oznaczanie czasu za pomocą timecode’u, synchronizację fazy sygnałów obrazu przez genlock oraz zgodność konfiguracji obu kamer. Oficjalne procedury RED i Sony pokazują, że mechanizmy te współpracują ze sobą, ale nie są zamienne. Sam timecode nie zastępuje synchronizacji sensorów.
Dlaczego dwie kamery muszą działać jak jeden system
W zwykłej realizacji wielokamerowej niewielką różnicę czasową można niekiedy skorygować podczas montażu, przesuwając materiał na osi czasu. W filmie stereoskopowym problem jest bardziej złożony: klatki z lewej i prawej kamery są oglądane równocześnie jako jedna para stereo. Jeżeli pochodzą z różnych chwil, ruchomy obiekt może znaleźć się w każdej z nich w innym położeniu.
Wniosek praktyczny: zgodny numer klatki lub jednakowe wskazanie czasu nie dowodzą jeszcze, że oba sensory rozpoczęły ekspozycję w tej samej fazie. Timecode pomaga ustalić, które fragmenty materiału należą do siebie. Genlock odpowiada natomiast za synchronizację sygnałów obrazu względem wspólnego odniesienia.
To rozróżnienie jest podstawą poprawnego projektu rigu. Najpierw trzeba ustalić, czy używane kamery rzeczywiście obsługują zewnętrzną synchronizację obrazu. Jeżeli tak, należy skonfigurować ją zgodnie z procedurą właściwą dla danego systemu, zamiast zakładać, że jednakowy timecode rozwiązuje cały problem.
Timecode i genlock wykonują różne zadania
Timecode: identyfikacja miejsca w czasie
Timecode można traktować jako system oznaczania materiału. Ułatwia dopasowanie nagrań pochodzących z dwóch urządzeń i pozwala odnaleźć odpowiadające sobie fragmenty. Instrukcja Sony przewiduje doprowadzenie zewnętrznego referencyjnego timecode’u do wejścia TC kamery.
Jest to ważna część organizacji nagrania, ale nie stanowi potwierdzenia zgodności fazy sygnałów wideo. Dwie kamery mogą posługiwać się wspólnym odniesieniem czasowym, a mimo to wymagać osobnego sygnału synchronizującego obraz.
Genlock: wspólne odniesienie dla obrazu
Genlock służy do zewnętrznej synchronizacji fazy sygnałów wideo. W opisanej przez Sony konfiguracji referencyjny sygnał obrazu trafia do wejścia GENLOCK, podczas gdy referencyjny timecode jest podawany oddzielnie do wejścia TC. Już sam podział na dwa wejścia pokazuje, że są to dwa niezależne zadania.
W procedurze RED dla pary Stereo/3D istotny jest stan określany jako Sensor Sync. Producent wymaga, aby obie kamery osiągnęły synchronizację sensorów przez genlock jeszcze przed skonfigurowaniem układu master/slave. Kolejność ta ma znaczenie: przypisanie ról urządzeniom nie zastępuje wcześniejszego zsynchronizowania ich obrazu.
Najkrócej: timecode odpowiada na pytanie „które fragmenty materiału do siebie należą?”, a genlock — „czy sygnały obrazu pracują względem tego samego odniesienia?”.
Trzecia warstwa: zgodność konfiguracji kamer
Nawet prawidłowo rozprowadzony sygnał referencyjny nie wystarczy, jeśli obie kamery pracują w niezgodnych konfiguracjach. W instrukcji RED warunkiem poprawnego działania genlocka w konfiguracji 3D są: ta sama wersja firmware, identyczna baza czasu projektu oraz identyczna liczba klatek nagrania.
Nie należy więc rozpoczynać diagnostyki od kabli i połączeń, pomijając ustawienia systemowe. Różnica w wersji oprogramowania albo parametrach czasowych może uniemożliwić uzyskanie oczekiwanego stanu synchronizacji. Najbezpieczniej potraktować zgodność ustawień jako osobny etap kontroli, wykonywany przed konfiguracją master/slave.
Fakt potwierdzony przez instrukcję RED: wymienione parametry muszą być zgodne, aby genlock działał prawidłowo. Wniosek realizacyjny: warto sporządzić listę kontrolną i porównywać obie kamery po każdej zmianie konfiguracji, zamiast polegać na pamięci operatora.
Praktyczny schemat przygotowania pary stereo
Szczegóły menu, nazwy złączy i dostępne komunikaty zależą od używanego systemu. Na podstawie procedur producentów można jednak ułożyć ogólną kolejność pracy, która rozdziela konfigurację, synchronizację obrazu i organizację materiału.
- Sprawdź możliwości obu kamer. Ustal, czy urządzenia obsługują wejście genlock, zewnętrzny timecode oraz pracę przewidzianą dla konfiguracji wielokamerowej lub stereoskopowej. Nie zakładaj, że obecność obsługi timecode’u oznacza automatycznie możliwość synchronizacji sensorów.
- Ujednolić konfigurację systemową. W systemie RED trzeba zweryfikować tę samą wersję firmware, bazę czasu projektu i liczbę klatek nagrania. Kontrolę należy wykonać osobno na obu korpusach.
- Doprowadź wspólny sygnał referencyjny obrazu. W rozwiązaniu opisanym przez Sony służy do tego wejście GENLOCK. To oddzielne połączenie od referencji timecode.
- Doprowadź referencyjny timecode. W konfiguracji Sony trafia on do wejścia TC. Jego rolą jest zapewnienie spójnego oznaczenia czasowego materiału, a nie zastąpienie genlocka.
- Potwierdź stan synchronizacji obrazu. Procedura RED wymaga uzyskania stanu Sensor Sync genlock na obu kamerach przed przejściem do ustawiania zależności master/slave.
- Skonfiguruj role master i slave. Instrukcja RED opisuje konfigurację Stereo/3D właśnie jako układ dwóch kamer pracujących w takich rolach. Należy wykonać ten etap dopiero po spełnieniu wcześniejszych warunków.
- Sprawdź system ponownie przed ujęciem. Sam fakt, że synchronizacja została wcześniej osiągnięta, nie oznacza, że pozostaje aktywna po każdej zmianie ustawień.
Dlaczego synchronizację trzeba stale kontrolować
Według instrukcji Sony zmiana częstotliwości systemowej zwalnia synchronizację zewnętrzną. Taki sam skutek może wywołać uruchomienie niektórych specjalnych trybów nagrywania. Oznacza to, że rig poprawnie zsynchronizowany rano nie musi pozostać w tym stanie po późniejszej rekonfiguracji.
Jest to szczególnie istotne podczas zdjęć, w których operatorzy zmieniają ustawienia między ujęciami. Po modyfikacji częstotliwości systemowej lub włączeniu specjalnego trybu nagrywania nie wystarczy sprawdzić, czy kamery nadal pokazują podobny timecode. Trzeba ponownie zweryfikować stan zewnętrznej synchronizacji obrazu.
Dobrym nawykiem jest traktowanie każdej istotnej zmiany konfiguracji jako zdarzenia wymagającego ponownego przejścia przez skróconą listę kontrolną:
- czy ustawienia czasowe obu kamer nadal są zgodne,
- czy sygnał referencyjny dociera do obu urządzeń,
- czy obie kamery potwierdzają synchronizację,
- czy role master/slave pozostają skonfigurowane,
- czy timecode nadal zapewnia spójne oznaczenie materiału.
Powyższa lista jest zaleceniem organizacyjnym wynikającym z zachowania opisanego przez producentów. Konkretne wskaźniki i procedury potwierdzania stanu należy odczytywać z instrukcji używanego modelu.
Najczęstsze błędy w myśleniu o synchronizacji
„Timecode jest taki sam, więc klatki są zsynchronizowane”
To zbyt daleko idący wniosek. Zgodny timecode pomaga dopasować nagrania, lecz producent Sony przewiduje osobne doprowadzenie referencji timecode i genlocka. W stereoskopii trzeba kontrolować obie warstwy.
„Ustawienie master/slave automatycznie synchronizuje sensory”
Procedura RED wskazuje przeciwną kolejność: najpierw obie kamery powinny osiągnąć stan Sensor Sync genlock, a dopiero potem konfiguruje się zależność master/slave. Role kamer są elementem całego układu, a nie zamiennikiem sygnału referencyjnego.
„Raz uzyskana synchronizacja pozostaje aktywna”
Nie można tego zakładać. Sony informuje, że zmiana częstotliwości systemowej oraz uruchomienie niektórych specjalnych trybów nagrywania zwalniają synchronizację zewnętrzną. Po takich operacjach konieczna jest ponowna kontrola.
„Wystarczy ustawić jednakową liczbę klatek”
Zgodna liczba klatek nagrania jest jednym z wymagań wymienionych przez RED, ale występuje obok identycznej bazy czasu projektu, tej samej wersji firmware i właściwego stanu genlocka. Pojedyncza zgodna pozycja w menu nie potwierdza poprawności całej konfiguracji.
Kontrola przed każdym ważnym ujęciem
W produkcji stereoskopowej warto oddzielić kontrolę sprzętową od kontroli materiału. Pierwsza dotyczy bieżącego stanu kamer: parametrów czasowych, sygnału genlock, Sensor Sync oraz konfiguracji master/slave. Druga dotyczy tego, czy pliki z obu kamer mają spójne oznaczenia i mogą zostać jednoznacznie połączone w pary.
Takie podejście ogranicza ryzyko, że zgodny timecode zostanie błędnie uznany za dowód jednoczesnej ekspozycji. Ułatwia też diagnostykę: gdy pojawia się problem, realizator może osobno sprawdzić referencję obrazu, referencję czasową oraz konfigurację obu urządzeń.
Nie wszystkie zestawy dwóch kamer oferują funkcje opisane w instrukcjach RED i Sony. Dlatego przedstawionego schematu nie należy traktować jako uniwersalnego zestawu przycisków, lecz jako model pracy: najpierw zgodność urządzeń, potem wspólna referencja obrazu, osobno timecode, następnie potwierdzenie synchronizacji i dopiero wtedy konfiguracja zależności między kamerami.
Podsumowanie
Profesjonalny rig stereoskopowy nie powinien opierać się wyłącznie na jednoczesnym uruchomieniu nagrywania ani na podobnym wskazaniu timecode’u. Timecode porządkuje i identyfikuje materiał, natomiast genlock synchronizuje fazę sygnałów obrazu. W systemie RED dochodzą do tego wymagania zgodnej wersji firmware, bazy czasu projektu i liczby klatek oraz konieczność osiągnięcia Sensor Sync przed ustawieniem master/slave.
Równie ważna jest kontrola po zmianach. Skoro częstotliwość systemowa i niektóre specjalne tryby nagrywania mogą zwolnić synchronizację zewnętrzną, jej stan powinien być ponownie sprawdzany przed kolejnym ujęciem. W stereoskopii poprawna synchronizacja nie jest jednorazowym etapem konfiguracji, lecz procedurą wymagającą świadomego nadzoru przez cały dzień zdjęciowy.